


Servomoottorijärjestelmän valinta koneen suunnitteluun alkaa servomoottorin tai servokäyttöjärjestelmän muodostavien komponenttien ymmärtämisestä. Servojärjestelmät ovat suljetun silmukan järjestelmiä, joita käytetään ohjaamaan tiettyjä haluttuja liikkeitä. Ne sisältävät palautelaitteen, joka tarjoaa jatkuvaa tietoa moottorin ja kuljettajan välillä ohjattavan mekanismin asennon, nopeuden ja vääntömomentin tarkasti ohjaamiseksi.
QXR Tehokas DDR-moottorin servoohjain
Tyypillisesti servomallit ovat erittäin dynaamisia järjestelmiä, joihin liittyy kuorman ajo kiihdyttämiseksi ja hidastamiseksi nopeasti. Ne toimivat neljässä kvadrantissa, mikä tarkoittaa, että ne voivat ohjata vääntömomenttia ja nopeutta, sekä positiivista että negatiivista.
Servolähtöinen valinta edellyttää systemaattista ratkaisua. Toisin sanoen kokonaisvaltainen lähestymistapa, joka ottaa huomioon yleiset mekaaniset, sähköiset ja ohjelmointiparametrit. Järjestelmä sisältää mekaanisten kuormien, liikekäyrien (mukaan lukien paikannusvaatimukset), servomoottorin ominaisuuksien ja ympäristön, jossa moottori ja muut komponentit sijaitsevat, määrittämisen; Erityisesti moottorin käydessä lähes vakionopeudella se vaikuttaa valmiisiin tuotteisiin, materiaaleihin ja/tai itse prosessiin.
Mekaanisen kuormituksen ja liikekäyrän parametrit
Aloitetaan ymmärtämällä, mitä mekaaninen kuormitus ja liikevaatimukset tarkoittavat. Newtonin perusfysiikka väittää, että voima (tai vääntömomentti pyörimissuunnassa) on verrannollinen massaan (kiertohitaus) kertaa kiihtyvyys, riippumatta siitä, onko kiihtyvyys positiivinen vai negatiivinen. Liikesuunnittelun yhteydessä koneenrakentamisella on oma laatunsa ja sen kantaman kuorman laatu.
Siksi on tärkeää määrittää mekaaniset osat - erityisesti liikkeen laatu ja haluttu liikekäyrä. Menetelmät pyörivän liikkeen muuntamiseksi lineaariseksi liikkeeksi vaihtelevat suuresti, ja niihin vaikuttavat sellaiset tekijät kuin tarkkuus, kuormitus, liikedynamiikka ja ympäristö.
Kun käytetty mekanismi on ymmärretty, liikedynamiikan ymmärtäminen on tärkeää parhaan servomoottoriratkaisun määrittämiseksi. Liikekäyrä ei sisällä vain liikettä pisteestä toiseen, vaan myös toiminnot, joita voidaan käyttää kyseisessä liikkeessä, kuten osien työstöön liittyvä työntövoima. Kiihtyvyys, tasaisuus ja hidastuvuus sekä viipymä- ja taukoajat sisältyvät kaikki järjestelmän yleiseen liikekäyrään. Indeksointiliikkeet voivat olla yksinkertaista kolmioliikettä, muuttuvaa puolisuunnikasta tai 1/3-1/3-1/3 (tehokkain RMS-vääntömomentin liike).
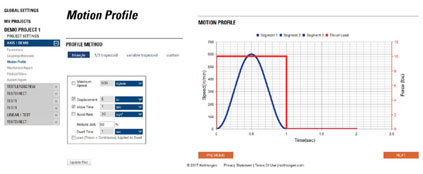
Servojärjestelmän valinta ja valintatyökalu
Monet toimittajat tarjoavat valinta- ja valintatyökaluja, joiden avulla käyttäjät voivat rakentaa liikeprofiileja sovellustensa liikevaatimusten perusteella. Useimmat ohjelmistotyökalut, kuten Kollmorgenin Motioneering-alusta, tarjoavat erilaisia liikekuvauksia, joiden avulla voit laskea kiihtyvyyden, liikeajan, etäisyyden, nopeuden ja viipymäajan. Kuva 1 näyttää peruskäyrän 1/3-1/3-1/3, jossa 50 prosentin kiihtyvyys on lisätty kiihtyvyyden tasoittamiseen. Tässä esimerkissä päätimme liikkua 8 tuumaa 1 sekunnissa ja käyttää 50 prosentin kiihtyvyyttä ja 2 sekunnin viivytysaikaa. Järjestelmä laskee liikkeen 1/3 kiihtyvyysajalla, 1/3 vakionopeudella ja 1/3 hidastumisella. Työkalun laskema maksiminopeus on 720 tuumaa/min. Näet "S"-käyrän ääriviivat (perustuu 50 prosentin kiihtyvyyteen). Lisäksi tälle liikkeelle voidaan nähdä, että työntövoima (punainen viiva) kohdistuu liikkeen poikittaisosaan -- tätä liikekäyrää todennäköisesti koneistetaan. Viipymäaika voidaan nähdä myös 3 sekuntia. Viipymäosa on tärkeä, koska kaikkia tähän käyrään liittyviä parametreja käytetään RMS-vääntömomentin laskemiseen, joka on mittari, jota käytämme oikean moottorin valitsemiseen. Liikekäyrien lisäksi on tärkeää ymmärtää myös kuormien todelliset paikannusvaatimukset resoluution, tarkkuuden ja toistettavuuden suhteen. Tähän vaikuttavat suoraan takaisinkytkentälaitteiden valinta ja (merkittävämmin) mekaanisten liitosten tyhjä liikemäärä välyksen ja joustavuuden muodossa.
Ellei suunnittelussa voida käyttää suoravetomoottoriratkaisua, se sisältää jonkinlaisen mekaanisen voimansiirron. Pyörivä lineaarinen voimansiirto (pyörivän moottorin tehon muuntaminen akselin liikkeeksi) voidaan toteuttaa hihnapyöräkäytöllä tai ruuvipohjaisilla mekanismeilla, kuten kuularuuveilla. Pyörivä käyttö sisältää vaihteiston tai hihnakäyttökokoonpanon, jotta erikokoisia hihnapyöriä voidaan käyttää hidastimena. Joissakin sovelluksissa siirrettävät osat vaikuttavat merkittävästi liikkeen kokonaismassaan. Erikoistapaus on koneen akselin massa, jota on siirrettävä muuttaaksesi --, kuten robottijärjestelmän jakelussa tai käsittelyssä. Kokonaiskuormituksen vaihtelu voi olla tekijä servokäytön säätämisessä.
Liikkuvien osien on summattava hitausvoimansa ja heijastettava se takaisin moottorin akselille. Hitauden lisäksi tulee huomioida ulkoiset voimat, kitka ja tehottomuus.
Ympäristönäkökohdat servosuunnittelussa
Se ei ole vielä ohi. Servorakennetta määritettäessä vain tietyt käytettävissä olevat mekanismit voivat tarjota taloudellisesti ja tehokkaasti tarvittavan liikkeen, kantokyvyn ja tarkkuuden. Yksi näkökohta, joka usein unohdetaan, on ympäristö, jossa servojärjestelmä toimii. Useimmat servomoottorit on mitoitettu toimimaan 40 C:ssa - erittäin lämpimässä ympäristössä, mutta tyypillisesti monissa tehdas- ja teollisuusasetuksissa.
Ajoelektroniikan lämmönkestävyys ei ole kovin korkea, ja koska ne on myös luokiteltu 40 asteeseen, ympäristön lämpötilan hallinta, jossa ne toimivat, on haaste. Yleensä pakotettua jäähdytystä ohjauskaappiin tarvitaan oikeiden ympäristöolosuhteiden (lämpötila ja kosteus) ylläpitämiseksi. Siksi moottorin ja kuljettajan sijainti on otettava huomioon. Tietenkin moottori voidaan asentaa tai integroida suoraan laitteeseen kuormansiirtomekanismin ohjaamiseksi. Sitä vastoin keskitetyn ratkaisun taajuusmuuttaja sijaitsee ohjauskaapissa -- se on yleensä jäähdytettävä.
Valmistajat määrittelevät moottorin osittaisen suorituskyvyn sen ympäristöolosuhteiden mukaan, joissa moottori toimii. Kuten edellä todettiin, monet suunnittelijat olettavat, että moottori on mitoitettu kestämään 40 °C:n ympäristön lämpötilaa, mutta toisinaan tarjotaan moottorille 25 °C:n lämpötila. Siksi on kiinnitettävä huomiota julkaistuihin viitearvoihin, kun tarkastelet eritelmiä. Jos koneen ympäristön lämpötila ylittää nimellislämpötilan, moottori ei saavuta nimellistehoa.
Muut ympäristöolosuhteet voivat vaikuttaa moottorin maaleihin ja tiivisteisiin sekä muihin mekaanisiin komponentteihin. Pöly, lika, kosteus, ruiskuhuuhtelu, hygieniavaatimukset, räjähdysvaaralliset ympäristöt, tyhjiöympäristöt ja säteily vaativat kaikki erityisen servomoottorin, jonka fyysiset ominaisuudet on räätälöity nykyiseen ankariin ympäristöihin.
Valintaprosessi
Vaaditun moottorin/käyttöjärjestelmän koostumuksen määrittämisessä suuri osa varhaisesta valinnasta on mekaanista ja ympäristöön liittyvää. Nyt, kun käyttäjä valitsee lopputuotteen, on huomioitava järjestelmän sisältämät jäljellä olevat järjestelmäkomponentit. Mekaaniset ja ympäristötekijät vaikuttavat edelleen takaisinkytkentäelementteihin, johdotukseen ja ohjausarkkitehtuurin lopulliseen valintaan.
Palautenäkökohdat ja servomoottorin ominaisuudet
Määritelmän mukaan servojärjestelmissä on takaisinkytkentälaitteet, jotka mittaavat nopeutta, sijaintia ja muita järjestelmäparametreja käytön aikana. Valmistajilla voi olla rajoitetusti vaihtoehtoja, mutta on tärkeää harkita huolellisesti tiettyjä sovellusparametreja, mukaan lukien iskukuormitus ja paikannustarkkuus sekä toistettavuus. Pyörivien muuntajien suorituskyky on usein erinomainen ankarissa ympäristöissä, erityisesti suuremmissa iskukuormissa. Pyörivä muuntaja on pyörivä muuntaja, joka koostuu käämikelasta, jonka sydämen ympärillä on staattori- ja roottoriosat. Tämä rakenne mahdollistaa korkeamman lämpötilan käytön ja suuremman sietokyvyn suurille iskukuormituksille kuin anturit, jotka voivat sisältää lasilevyelementtejä.
Sinimuotoiset kooderit voivat tarjota korkean resoluution, jopa 24 bittiä tai enemmän, optimaalisen paikannustarkkuuden saavuttamiseksi. Jotkut hybridianturit voivat tarjota pyörivän muuntajan kestävyyttä paremmalla resoluutiolla. Nämä älykkäät kooderit perustuvat pyöriviin muuntajiin, joissa on elektronisia komponentteja, jotka tulkitsevat sini- ja kosinisignaaleja ja muuntavat ne korkearesoluutioiseksi digitaaliseksi signaaliksi, joka välitetään servo-ohjaimelle käytettäväksi nopeuden ja asennon palautetta varten.
Tällä hetkellä uusimmat enkooderit tarjoavat useita tietoliikenneprotokollia (EnDAT, BiSS ja DSL) ja tarjoavat korkean resoluution ja alhaisen melun ominaisuudet, jotka auttavat saavuttamaan optimaaliset palautesignaalit servoajureille ja ohjaimille.
Toinen palautevaihtoehto, joka riippuu sovelluksen vaatimuksista, on se, haluatko absoluuttista vai inkrementaalista palautetta. Pyörivässä järjestelmässä voit laskea alkaen 0, kun olet suorittanut 360 asteen kierron yhdellä laitteiden kierroksella. Monikierrosabsoluuttianturi ilmoittaa järjestelmän asennon, ei vain moottorin asennon 360 asteen kierrossa, vaan myös sen tekemien kierrosten määrän jokaiseen suuntaan. Joten se tietää tarkalleen missä se on. On tärkeää tietää tämä ja missä työkalut ja muut akselit sijaitsevat. Toisaalta yksinkertaiset inkrementtianturit voivat määrittää sijainnin yhdellä kierroksella, mutta vasta sen jälkeen, kun käynnistysjaksossa on löydetty nolla. Tämän seurauksena käyttäjä ei tiedä kuinka monta sykliä on suoritettu tai edes absoluuttista sijaintia
360 asteen kiertoon kytkettynä.
Servomoottorin ja itse servoajurin lisäksi näiden kahden välinen todellinen yhteys on myös tärkeä. Kaapelin joustavuus (määritelty sen sallitulla taivutussäteellä) on tärkeä näkökohta, varsinkin kun kaapeli liikkuu akselin mukana.
Kaapelin pituutta voi rajoittaa tarkasteltavana olevan lähettimen tyyppi. Kaapeliparametrit, kuten impedanssi ja jännitehäviö yhdistettynä kooderin signaalin voimakkuuteen, ovat pituuden kannalta keskeisiä tekijöitä. Jotkut uudemmat markkinoilla olevat laitteet lähettävät sarjatietoja ohjaimille (kuten DSL, EnDat ja BiSS) erittäin korkeilla lähetysnopeuksilla, joihin vaikuttaa pituus, erityisesti impedanssi ja signaali-kohinasuhde. Jopa liittimellä on rooli "palaute"-silmukassa, koska liittimen on käsiteltävä näistä laitteista tuotetut erilaiset signaalit. Toinen moottoritehoon liittyvä kaapelin pituustekijä liittyy nykypäivän PWM-ajureihin liittyviin korkeisiin kytkentätaajuuksiin. Moottorin virtajohdossa on melua. Kun kaapeli pitenee ja lähestyy puolta kaapelin taajuuden aallonpituudesta, muodostuu antenni. Antenni lähettää tai vastaanottaa tietoa (tässä tapauksessa kohinaa), jota ei pitäisi olla korkean suorituskyvyn järjestelmässä.
Viimeinen parametri: liikkeenohjaus ja verkko -- keskitetty vs. hajautettu
Viimeinen näkökohta, joka voi aiheuttaa päällekkäisyyttä koko suunnitteluprosessissa (ja muuttaa suunnittelun muita määritettyjä osia), on järjestelmän arkkitehtuuri. Insinöörin on kysyttävä: Pitäisikö minun keskittyä keskitettyyn ohjausjärjestelmään, jossa ohjaimet, ohjaimet ja tukielektroniikka on pakattu keskitettyyn kaappiin, vai onko kannattavampaa ja kustannustehokkaampaa jakaa ajurit koneen kesken (hajautettu järjestelmä)? Kone, jossa on useita akseleita, jotka voivat olla hajallaan koneen poikki, olisi ihanteellinen ehdokas hajautetuksi ratkaisuksi. Tämä menetelmä voi vähentää merkittävästi kaapelivaatimuksia ja säästää kustannuksia, jotka liittyvät pitkien kaapeleiden johdotukseen ja näiden kaapeleiden mukana toimiviin kaapelipaikkoihin ja tukiin. Lisäksi kuljettajan siirtäminen pois koneesta pienentää ohjaus- ja tukielektroniikkakomponenttien sijoittamiseen tarvittavan kaapin kokoa, mikä taas vähentää kustannuksia ja jäähdytysvaatimuksia kaapin sisällä. Toisaalta pienet koneet, joissa on vähemmän akseleita, eivät hyödy perinteisestä
keskitetty lähestymistapa.
johtopäätös
On monia asioita, jotka on otettava huomioon valittaessa servojärjestelmää sovellukselle, joista monet on kuvattu tässä artikkelissa. Toinen vaihtoehto, joka vaikuttaa komponenttien valintaan, ohjaa järjestelmää. Ohjaustyyppi määritellään yleensä varhaisessa vaiheessa konesuunnittelukeskusteluissa ja riippuu useista tekijöistä, kun taas ohjausvalinta yleensä lukitsee kenttäväylän tiedonsiirtostandardien valintaan.