


servokäytöt (servokäytöt) tunnetaan myös nimellä "servoohjain", "servovahvistin", käytetään ohjaamaan servomoottoria on ohjain, sen rooli on samanlainen kuin tavallisessa AC-moottorissa toimivan taajuusmuuttajan, kuuluu osaan servojärjestelmästä, jota käytetään pääasiassa korkean tarkkuuden paikannusjärjestelmässä. Yleensä servomoottoria ohjataan sijainnilla, nopeudella ja vääntömomentilla kolmella tavalla voimansiirtojärjestelmän korkean tarkkuuden saavuttamiseksi. Tällä hetkellä se on siirtotekniikan huipputuote.
Servoohjain on tärkeä osa nykyaikaista liikkeenohjausta, jota käytetään laajasti teollisuusroboteissa ja CNC-työstökeskuksissa ja muissa automaatiolaitteissa. Erityisesti AC-kestomagneettisynkronisen moottorin ohjaamiseen käytetystä servo-ohjaimesta on tullut tutkimuskohde kotimaassa ja ulkomailla. Virran, nopeuden, paikan 3 suljetun silmukan ohjausalgoritmia, joka perustuu vektoriohjaukseen, käytetään laajalti AC-servo-ohjainten suunnittelussa. Se, onko nopeuden suljetun silmukan suunnittelu tässä algoritmissa kohtuullinen vai ei, on avainasemassa koko servoohjausjärjestelmässä, erityisesti nopeudensäädön toiminnassa.
Servoohjaimen nopeuden suljetussa silmukassa moottorin roottorin reaaliaikainen nopeuden mittaustarkkuus on erittäin tärkeä nopeussilmukan nopeudensäädön dynaamisten ja staattisten ominaisuuksien parantamiseksi. Mittaustarkkuuden ja järjestelmäkustannusten välisen tasapainon löytämiseksi nopeudenmittausanturina käytetään yleensä inkrementaalista valosähköistä anturia ja vastaava nopeuden mittausmenetelmä on M/T. Vaikka M/T-nopeuden mittausmenetelmällä on tietty mittaustarkkuus ja laaja mittausalue, tällä menetelmällä on kuitenkin luontaisia puutteita, mukaan lukien:
1) Nopeusmittausjakson sisällä on havaittava vähintään yksi täydellinen koodilevypulssi, joka rajoittaa mitattavissa olevaa miniminopeutta;
2) Nopeusmittaukseen käytettävien kahden ohjausjärjestelmän ajastinkytkimien on vaikea ylläpitää tiukkaa synkronointia, eikä nopeuden mittauksen tarkkuutta voida taata mittauksissa, joissa nopeus vaihtelee. Sen vuoksi on vaikeaa parantaa servoohjaimen nopeuden seurannan ja ohjauksen suorituskykyä käyttämällä perinteistä nopeussilmukan suunnittelumenetelmää.
Tällä hetkellä kaikki valtavirran servo-ohjaimet käyttävät digitaalista signaaliprosessoria (DSP) ohjausytimenä, joka voi toteuttaa monimutkaisempia ohjausalgoritmeja ja toteuttaa digitalisoinnin, verkottumisen ja älykkyyden. Teholaitteet käyttävät yleensä älykästä tehomoduulia (IPM) käyttöpiirin, IPM:n sisäisen integroidun käyttöpiirin ydinsuunnitteluna, ja niissä on ylijännite-, ylivirta-, ylikuumenemis-, alijännite- ja muut vianhavaitsemissuojapiirit, pääpiiriin on lisätty myös pehmeä käynnistyspiiri. , vähentääkseen käynnistysprosessin vaikutusta kuljettajaan. Tehonkäyttöyksikkö tasaa ensin syötetyn kolmivaiheisen tai verkkovirran kolmivaiheisen täyssiltatasasuuntauspiirin kautta saadakseen vastaavan tasavirran. Kolmivaiheista kestomagneettisynkronista AC-servomoottoria käyttää kolmivaiheinen sinimuotoinen PWM-jänniteinvertteri. Tehokäyttöyksikön koko prosessi voidaan yksinkertaisesti kuvata AC-DC-AC-prosessina. AC-DC:n päätopologinen piiri on kolmivaiheinen täyden sillan ohjaamaton tasasuuntaajapiiri.
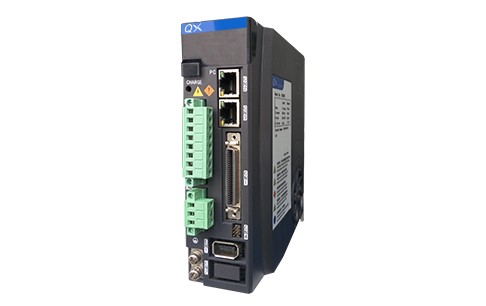
QXL korkean suorituskyvyn lineaarimoottorin servoohjain
Servojärjestelmän laajamittaisen käytön myötä servokäytön käyttö, servokäytön virheenkorjaus, servokäytön huolto ovat tärkeämpiä teknisiä aiheita nykypäivän servokäytössä, yhä useammat teollisuuden ohjausteknologian palveluntarjoajat servokäyttötekniikan perusteellisessa tutkimuksessa .
Servoohjain on tärkeä osa nykyaikaista liikkeenohjausta, jota käytetään laajasti teollisuusroboteissa ja CNC-työstökeskuksissa ja muissa automaatiolaitteissa. Erityisesti AC-kestomagneettisynkronisen moottorin ohjaamiseen käytetystä servo-ohjaimesta on tullut tutkimuskohde kotimaassa ja ulkomailla. Virran, nopeuden, paikan 3 suljetun silmukan ohjausalgoritmia, joka perustuu vektoriohjaukseen, käytetään laajalti AC-servo-ohjainten suunnittelussa. Se, onko nopeuden suljetun silmukan suunnittelu tässä algoritmissa kohtuullinen vai ei, on avainasemassa koko servoohjausjärjestelmässä, erityisesti nopeudensäädön toiminnassa.