


Lineaarimoottorisovellusjärjestelmä ei ole vain lineaarimoottori, jolla on hyvä suorituskyky, vaan myös ohjausjärjestelmä, joka voi täyttää tekniset ja taloudelliset vaatimukset turvallisissa ja luotettavissa olosuhteissa. Automaattisen ohjaustekniikan ja mikrotietokonetekniikan kehittymisen myötä lineaarimoottorin ohjausmenetelmiä on yhä enemmän. Lineaarisen moottorin ohjaustekniikan tutkimus voidaan jakaa kolmeen osa-alueeseen: yksi on perinteinen ohjaustekniikka, kaksi on moderni ohjaustekniikka, kolme on älykäs ohjaustekniikka.
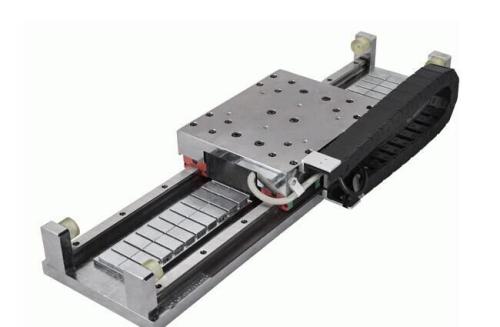
Perinteisiä ohjaustekniikoita, kuten PID-takaisinkytkentäohjausta ja irrotusohjausta, on käytetty laajalti AC-servojärjestelmissä. PID-säätö sisältää menneisyyden, nykyisen ja tulevan tiedon dynaamisen ohjauksen prosessissa, ja konfiguraatio on lähes optimaalinen, sillä on vahva kestävyys, se on AC-servomoottorin käyttöjärjestelmän perussäätötila. Ohjausvaikutuksen parantamiseksi käytetään usein irrotusohjausta ja vektoriohjausta.
Lineaarisen moottorin ohjauksen tekniikka ja sovellus
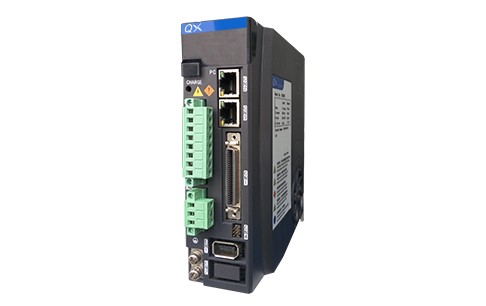
Kuva: Zhongweixing QXL suoravetotuotteet
Perinteinen ohjaustekniikka on yksinkertainen ja tehokas, kun kohdemalli on kiinteä, muuttumaton ja lineaarinen ja toimintaolosuhteet ja toimintaympäristö kiinteät. Mutta korkean tarkkuuden mikro-syötteen korkean suorituskyvyn tilanteissa meidän on otettava huomioon objektin rakenteen ja parametrien muutos. Kaikenlaiset epälineaariset vaikutukset, toimintaympäristön muutokset ja ympäristön häiriöt sekä muut aikavaihtelut ja epävarmuustekijät tyydyttävän ohjausvaikutuksen saamiseksi. Siksi nykyaikainen ohjaustekniikka on herättänyt suurta huomiota lineaarisen servomoottorin ohjauksen tutkimuksessa. Yleisiä ohjausmenetelmiä ovat mukautuva ohjaus, liukuvan tilan muuttuvan rakenteen ohjaus, vankka ohjaus ja älykäs ohjaus.
Viime vuosina sumeaa logiikkaa, hermoverkkojen ohjausta ja muita älykkäitä ohjausmenetelmiä on otettu käyttöön lineaarisen moottorin ohjausjärjestelmän ohjauksessa. Tällä hetkellä sumea logiikka, hermoverkko, PID, H∞-ohjaus ja muut olemassa olevat kypsät ohjausmenetelmät yhdistetään, oppivat toisiltaan paremman ohjauksen suorituskyvyn saavuttamiseksi.
Lineaarimoottorin käyttöohjaustekniikan sovellus on seuraava:
CNC-järjestelmä männän kääntämiseen
Työstökoneen syöttöjärjestelmässä suurin ero lineaarimoottorikäytön ja alkuperäisen pyörivän moottorikäytön välillä on peruuttaa mekaaninen voimansiirtolinkki moottorista työpenkkiin (vetolevy), työstökoneen syöttöketjun pituus lyhenee. nollaan, joten tätä lähetystilaa kutsutaan myös "nollalähetykseksi". Juuri tämän "nolla lähetyksen" vuoksi, tuo alkuperäinen pyörivä moottori ajotila ei pääse suorituskykyindeksiin ja etuihin. Ensinnäkin nopea vastaus. Koska jotkin mekaaniset voimansiirron osat, joilla on suuri vasteaikavakio (kuten johtoruuvi jne.), eliminoidaan suoraan järjestelmästä, koko suljetun silmukan ohjausjärjestelmän dynaaminen vastekyky paranee huomattavasti ja vaste on erittäin herkkä ja nopea . Toiseksi korkea tarkkuus. Lineaarinen käyttöjärjestelmä kumoaa mekaanisen mekanismin, kuten johdinruuvin, aiheuttaman välitysraon ja virheen ja vähentää siirtojärjestelmän viiveestä aiheutuvaa seurantavirhettä interpolointiliikkeen aikana. Työstökoneen paikannustarkkuutta voidaan parantaa huomattavasti lineaarisella asennontunnistuksella ja takaisinkytkennän ohjauksella. Lineaarimoottoria käyttävää lineaarista liikemekanismia on sovellettu menestyksekkäästi CNC-sorvaukseen ja työkappaleen hiontaan erikoisprofiililla sen nopean vasteen ja suuren tarkkuuden ansiosta. Puolustustekniikan yliopiston ei-pyöreäleikkauksen tutkimuskeskus kehitti lineaarimoottoriin perustuvan korkeataajuisen melun ja suuren iskun NC-syöttöyksikön, joka tähtää ei-ympyränmuotoisiin osiin, joilla on suurin teho. CNC-mäntätyöstökoneisiin käytettäessä pöydän koko on 600 mm × 320 mm, isku 100 mm, suurin työntövoima on 160 N ja suurin kiihtyvyys voi olla 13 g. Koska lineaarimoottoriyksikkö ja pöytä on kiinnitetty yhteen, voidaan käyttää vain suljetun silmukan ohjausta.
Tämän laitteen ohjausjärjestelmäkaavio on esitetty kuvassa.
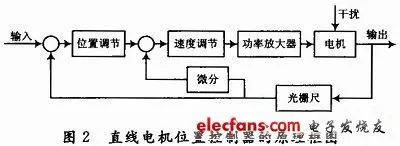
Tämä on kaksinkertainen suljetun silmukan järjestelmä, jossa sisempi silmukka on nopeussilmukka ja ulompi silmukka asemasilmukka. Asennontunnistuselementtinä käytetään erittäin tarkkaa hilaviivainta. Paikannustarkkuus riippuu hilan resoluutiosta, ja järjestelmän mekaaninen virhe voidaan eliminoida palautteen avulla paremman tarkkuuden saamiseksi.
Avoin CNC-järjestelmä lineaarimoottorilla
NC-järjestelmä koostuu PC:stä ja avoimesta ohjelmoitavasta liikeohjaimesta. Alustana käytetään yleistä mikrotietokonetta ja Windows-käyttöjärjestelmää. PC:n vakiolaajennusmuotoista liikeohjainta käytetään ohjausytimenä NC-järjestelmän avaamisen toteuttamiseksi. Lineaarimoottoriin perustuvan avoimen CNC-järjestelmän yleinen suunnittelukaavio on esitetty kuvassa 3.
Järjestelmä noudattaa järjestelmää, jossa PCI{0}}-liikkeenohjauskortti asetetaan PC:n laajennuspaikkaan, joka koostuu PC:stä, liikkeenohjauskortista, servoohjaimesta, lineaarimoottorista, CNC-työpöydästä ja niin edelleen. Niistä CNC-työpöytää ohjaa lineaarimoottori, servo-ohjaus ja konelogiikkaohjaus täydentyvät liikeohjaimella, liikeohjain on ohjelmoitava, liikkeen alirutiinin tulkinnan ja CNC-ohjelman suorittamisen (G-koodi jne. ., tukea käyttäjien laajentamista). PCI-8132 on 2-akselin liikkeenohjauskortti, jossa on PCI-liitäntä. Se voi tuottaa korkeataajuisen pulssin askelmoottorin ja servomoottorin ohjaamiseksi, kahden akselin moottorin liikkeen ohjaamiseksi ja lineaarisen ja ympyrän interpoloinnin toteuttamiseksi. CNC-työstyksessä annetaan paikka palautetta. PCI-väylä korvasi vähitellen ISA-väylän nykypäivän teollisessa ohjaustekniikassa, ja siitä tulee valtavirran väylämuoto, sillä on paljon etuja, kuten Plug and Play (Plug and Play), keskeytysten jakaminen, joka tarjoaa käyttäjille suurta käyttömukavuutta, on tällä hetkellä edistynein. , yleisin väylä PC:ssä.