


Hitsausrobottitekniikka on teollisen robottitekniikan soveltamista hitsauksen alalla. Se voi ohjata hitsauspään ja hitsausprosessin toimintaa samanaikaisesti esiasetetun ohjelman mukaan, joka voidaan ohjelmoida uudelleen eri tilanteissa. Sen sovelluksen tarkoituksena on parantaa hitsauksen tuottavuutta, parantaa laadun vakautta ja alentaa kustannuksia.
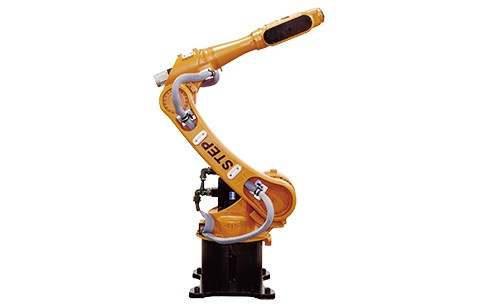
Hitsausrobottitekniikka on teollisen robottitekniikan soveltamista hitsauksen alalla. Se voi ohjata hitsauspään ja hitsausprosessin toimintaa samanaikaisesti esiasetetun ohjelman mukaan, joka voidaan ohjelmoida uudelleen eri tilanteissa. Sen sovelluksen tarkoituksena on parantaa hitsauksen tuottavuutta, parantaa laadun vakautta ja alentaa kustannuksia.
Hitsausrobotti useita trendejä ja tekniikoita
1, robotin suorituskyvyn hinta: robotin suorituskyky paranee edelleen (suuri nopeus, suuri tarkkuus, korkea luotettavuus, helppo käyttö ja huolto), ja yhden koneen hinta laskee edelleen. Mikroelektroniikan nopean kehityksen ja laajamittaisen integroidun piirin käytön myötä robottijärjestelmän luotettavuus on parantunut huomattavasti.
2. Multi-agent-ohjaustekniikka: Tämä on uusi robottitutkimuksen ala tällä hetkellä. Tässä artikkelissa tutkitaan pääasiassa monen toimijan ryhmäarkkitehtuuria, keskinäistä viestintä- ja neuvottelumekanismia, havainto- ja oppimismenetelmiä, mallintamista ja suunnittelua, ryhmän käyttäytymisen ohjausta ja niin edelleen.
3. Virtuaalirobottiteknologia: Virtuaalitodellisuuden teknologian roolia roboteissa on kehitetty simuloinnista ja harjoituksista prosessinhallintaan, esimerkiksi saamaan etärobotin käyttäjä tuntemaan olevansa etäkäyttöympäristössä manipuloimaan robottia. Monisensori-, multimedia-, virtuaalitodellisuus- ja läsnäoloteknologiaan perustuen toteutetaan robottien virtuaalista teleoperaatiota ja ihmisen ja tietokoneen vuorovaikutusta.
Korkea tehokkuus, automaatio, joustavuus ja älykkyys ovat hitsausrobotin järjestelmäintegraation kehitystrendejä. He ovat parhaillaan kehittämässä yhden robotin opetusta, joka uudistaa monitunnistimen älykkäitä joustavia robottityöasemia tai usean robotin työryhmiä tai jopa kokonaisia tehtaan tuotantolinjoja. Robottihitsausprosessissa hitsausprosessin vakauden ja hitsauksen laadun varmistamiseksi on välttämätöntä ohjata prosessia. Robottihitsausprosessin ohjauksen koskettamien parametrien määrä, fyysinen määrä ja niin edelleen.
Näiden parametrien mittaamiseen tarvitaan paitsi suuri määrä antureita, myös laaja valikoima antureita. Käyttötarkoituksen näkökulmasta anturit voidaan jakaa kahteen luokkaan: sisäinen anturi, jota käytetään mittaamaan itse hitsausrobotin tilaa, ja ulkoinen anturi, joka on asennettu robottiin johonkin toimintoon (kuten hitsin aktiivinen seuranta). Sisäisiä antureita ovat: atsimuutti, näkökulma-anturi, nopeus, kulmanopeussensori, kiihtyvyysanturi jne. Ulkoisia antureita ovat: visuaalinen anturi, voima-anturi, kosketusanturi, läheisyysanturi jne.
Hitsauksen laadun varmistamiseksi hitsausseuranta-anturi ja tunkeutumisen säätöanturi ovat myös ulkoisia antureita, joihin keskitymme hitsausrobottihitsausseurantaan.
Hitsaussauman seurantalaitteen koostumus ja toimintaperiaate
Hitsausseurantalaite alias hitsausseuranta, hitsinseurantajärjestelmä, hitsinseurantalaitteet jne. Sen tehtävänä on automaattisesti tunnistaa ja säätää automaattisesti hitsauspistoolin asentoa hitsausprosessissa, jotta hitsausasentoa on aina helppo seurata hitsauksen aikana, Hitsauspistoolin ja työkappaleen välinen etäisyys on aina vakio hitsauksen laadun varmistamiseksi, hitsauksen tehokkuuden parantamiseksi ja työvoimaintensiteetin vähentämiseksi. Jos hitsauksessa ei ole hitsausseurantaa, hitsaajan tulee jatkuvasti tarkkailla hitsauspistoolin asentoa, tarkistaa, poikkeaako hitsauspistooli hitsausasennosta, näiden kahden välinen etäisyys ei muutu, jos havaitaan poikkeavan hitsistä tai hitsausasennosta. hitsauspistoolin ja työkappaleen välinen etäisyys muuttuu, hitsaajan on säädettävä hitsauspistooli manuaalisesti takaisin, jotta hitsaajan työintensiteetti on erittäin suuri, varsinkin kuumalla kesäsäällä, eikä se voi puhaltaa sähkötuulettimet, nämä ankarat Olosuhteet lisäävät hitsaajan työvoimaa, lisäksi hitsaajan vahvan vastuuntunton tarve, muuten tulee hitsauksen laatuongelmia.
Hitsaussauman seurantalaitteen koostumus: Hitsaussauman seurantalaite koostuu pääasiassa kolmesta osasta: mekaaninen säätömekanismi (liuku), hitsausasennon tunnistusanturi ja sähköinen ohjaus (ohjain). Anturin avulla tunnistetaan hitsauskohta reaaliajassa, ja säätimellä vastaanotetaan anturin signaali, minkä jälkeen analyysin ja käsittelyn jälkeen rullalautaa ajetaan säätämään hitsauspistoolin asentoa. Rullalauta on sähköisesti säätelevä mekaaninen toimilaite.
Hitsausseurantalaitteen toimintaperiaate: anturi havaitsee, onko hitsausasennossa poikkeamia, ja lähettää sitten poikkeamasignaalin ohjaimelle, joka ohjaa liukulevyä säätämään hitsauspistoolin asentoa analyysin ja käsittelyn jälkeen. Vertauskuvallisesti anturit ovat hitsaajan silmiä, ohjaimet ovat hitsaajan aivoja ja rullalaudat ovat hitsaajan käsiä.
Hitsausrobotin hitsauspistoolin ohjelmointi
Jotta hitsausrobotit saisivat hyvän hitsausvaikutuksen, laitteistotilojen, kuten robottihitsauspistoolin, pistoolin puhdistuslaitteen ja muiden laitteiden, lisäksi hyvä ohjelmointi on myös välttämätöntä, hyvässä ohjelmoinnissa on kiinnitettävä huomiota seuraaviin vaiheisiin.
1. Valitse oikea hitsausjärjestys. Hitsauksen muodonmuutosten vähentämiseksi hitsauspistoolin polun pituus määritetään hitsaussekvenssi.
2. Hitsauspistoolitilan siirtyminen vaatii lyhyen, tasaisen ja turvallisen liikeradan.
3. Optimoi hitsausparametrit. Parhaiden hitsausparametrien saamiseksi tehtiin työnäytteitä hitsauskokeilua ja prosessin arviointia varten.
4. Asennoittimen kohtuullinen asento, hitsauspistoolin asento, hitsauspistoolin asento suhteessa liitosasentoon. Kun työkappale on kiinnitetty kohdistuskoneeseen, jos hitsaus ei ole ihanteellinen asento ja kulma, kohdistuskonetta on säädettävä jatkuvasti ohjelmoinnin aikana, jotta hitsaussekvenssin mukainen hitsaussauma saavuttaa vaaka-asennon. , samalla jatkuvasti säätämään robotin akselin asentoa, kohtuullisesti määrittämään hitsauspistoolin suhteellinen liitoskohta, hitsauslangan kulma ja pituus. Kun työkappaleen asento on määritetty, voidaan ohjelmoijan silmin havaita hitsauspolttimen asento liitokseen nähden, mikä on vaikeaa. Tämä edellyttää ohjelmoijilta hyviä yhteenvetoja ja kokemusten keräämistä.
5. Aseta pistoolin puhdistusohjelma ajoissa. Kun olet kirjoittanut tietyn pituisen hitsausohjelman, se tulee asettaa aikapistoolin puhdistusohjelmaan. Se voi estää hitsausroiskeita tukkimasta hitsausliekin ja johtavan suuttimen, varmistaa hitsauspistoolin puhdistuksen ja parantaa liekin käyttöikää.
6. Ohjelmointi ei yleensä voi olla paikallaan yhdessä vaiheessa, robottihitsausprosessin jatkuva tarkistaminen ja muuttaminen, hitsausparametrien ja hitsauspistoolin asenteen säätäminen muodostavat hyvän ohjelman.
Tekniikan kehittyessä ihmiset asettavat yhä korkeammat vaatimukset hitsauksen laadulle. Automatisoidun tuotannon on vähennettävä työvoimaa, parannettava tuotteiden johdonmukaisuutta, parannettava tuotteiden laatua, soveltuva paremmin laajamittaiseen tuotantoon, alennettava tuotantokustannuksia ja parannettava tuotannon tehokkuutta. Tietysti hitsausrobottien edut menevät tätä pidemmälle. Hitsausautomaatioteknologian jatkuvan kehityksen myötä hitsausrobotti manuaalisen käytön sijaan tulee yhä selvemmäksi, mikä on myös tulevaisuuden kehitystrendi. Hitsausrobottien käyttö hitsaustyön suorittamiseen voi parantaa huomattavasti tuotteiden laatua ja yrityskuvaa, alentaa työvoimakustannuksia jossain määrin, yrityksille, hitsausrobottien valinta manuaalisen korvaamiseksi on epäilemättä oikea valinta!
Hitsausrobotti useita trendejä ja tekniikoita
1, robotin suorituskyvyn hinta: robotin suorituskyky paranee edelleen (suuri nopeus, suuri tarkkuus, korkea luotettavuus, helppo käyttö ja huolto), ja yhden koneen hinta laskee edelleen. Mikroelektroniikan nopean kehityksen ja laajamittaisen integroidun piirin käytön myötä robottijärjestelmän luotettavuus on parantunut huomattavasti.
2. Multi-agent-ohjaustekniikka: Tämä on uusi robottitutkimuksen ala tällä hetkellä. Tässä artikkelissa tutkitaan pääasiassa monen toimijan ryhmäarkkitehtuuria, keskinäistä viestintä- ja neuvottelumekanismia, havainto- ja oppimismenetelmiä, mallintamista ja suunnittelua, ryhmän käyttäytymisen ohjausta ja niin edelleen.
3. Virtuaalirobottiteknologia: Virtuaalitodellisuuden teknologian roolia roboteissa on kehitetty simuloinnista ja harjoituksista prosessinhallintaan, esimerkiksi saamaan etärobotin käyttäjä tuntemaan olevansa etäkäyttöympäristössä manipuloimaan robottia. Monisensori-, multimedia-, virtuaalitodellisuus- ja läsnäoloteknologiaan perustuen toteutetaan robottien virtuaalista teleoperaatiota ja ihmisen ja tietokoneen vuorovaikutusta.
Korkea tehokkuus, automaatio, joustavuus ja älykkyys ovat hitsausrobotin järjestelmäintegraation kehitystrendejä. He ovat parhaillaan kehittämässä yhden robotin opetusta, joka uudistaa monitunnistimen älykkäitä joustavia robottityöasemia tai usean robotin työryhmiä tai jopa kokonaisia tehtaan tuotantolinjoja. Robottihitsausprosessissa hitsausprosessin vakauden ja hitsauksen laadun varmistamiseksi on välttämätöntä ohjata prosessia. Robottihitsausprosessin ohjauksen koskettamien parametrien määrä, fyysinen määrä ja niin edelleen.
Näiden parametrien mittaamiseen tarvitaan paitsi suuri määrä antureita, myös laaja valikoima antureita. Käyttötarkoituksen näkökulmasta anturit voidaan jakaa kahteen luokkaan: sisäinen anturi, jota käytetään mittaamaan itse hitsausrobotin tilaa, ja ulkoinen anturi, joka on asennettu robottiin johonkin toimintoon (kuten hitsin aktiivinen seuranta). Sisäisiä antureita ovat: atsimuutti, näkökulma-anturi, nopeus, kulmanopeussensori, kiihtyvyysanturi jne. Ulkoisia antureita ovat: visuaalinen anturi, voima-anturi, kosketusanturi, läheisyysanturi jne.
Hitsauksen laadun varmistamiseksi hitsausseuranta-anturi ja tunkeutumisen säätöanturi ovat myös ulkoisia antureita, joihin keskitymme hitsausrobottihitsausseurantaan.
Hitsaussauman seurantalaitteen koostumus ja toimintaperiaate
Hitsausseurantalaite alias hitsausseuranta, hitsinseurantajärjestelmä, hitsinseurantalaitteet jne. Sen tehtävänä on automaattisesti tunnistaa ja säätää automaattisesti hitsauspistoolin asentoa hitsausprosessissa, jotta hitsausasentoa on aina helppo seurata hitsauksen aikana, Hitsauspistoolin ja työkappaleen välinen etäisyys on aina vakio hitsauksen laadun varmistamiseksi, hitsauksen tehokkuuden parantamiseksi ja työvoimaintensiteetin vähentämiseksi. Jos hitsauksessa ei ole hitsausseurantaa, hitsaajan tulee jatkuvasti tarkkailla hitsauspistoolin asentoa, tarkistaa, poikkeaako hitsauspistooli hitsausasennosta, näiden kahden välinen etäisyys ei muutu, jos havaitaan poikkeavan hitsistä tai hitsausasennosta. hitsauspistoolin ja työkappaleen välinen etäisyys muuttuu, hitsaajan on säädettävä hitsauspistooli manuaalisesti takaisin, jotta hitsaajan työintensiteetti on erittäin suuri, varsinkin kuumalla kesäsäällä, eikä se voi puhaltaa sähkötuulettimet, nämä ankarat Olosuhteet lisäävät hitsaajan työvoimaa, lisäksi hitsaajan vahvan vastuuntunton tarve, muuten tulee hitsauksen laatuongelmia.
Hitsaussauman seurantalaitteen koostumus: Hitsaussauman seurantalaite koostuu pääasiassa kolmesta osasta: mekaaninen säätömekanismi (liuku), hitsausasennon tunnistusanturi ja sähköinen ohjaus (ohjain). Anturin avulla tunnistetaan hitsauskohta reaaliajassa, ja säätimellä vastaanotetaan anturin signaali, minkä jälkeen analyysin ja käsittelyn jälkeen rullalautaa ajetaan säätämään hitsauspistoolin asentoa. Rullalauta on sähköisesti säätelevä mekaaninen toimilaite.
Hitsausseurantalaitteen toimintaperiaate: anturi havaitsee, onko hitsausasennossa poikkeamia, ja lähettää sitten poikkeamasignaalin ohjaimelle, joka ohjaa liukulevyä säätämään hitsauspistoolin asentoa analyysin ja käsittelyn jälkeen. Vertauskuvallisesti anturit ovat hitsaajan silmiä, ohjaimet ovat hitsaajan aivoja ja rullalaudat ovat hitsaajan käsiä.
Hitsausrobotin hitsauspistoolin ohjelmointi
Jotta hitsausrobotit saisivat hyvän hitsausvaikutuksen, laitteistotilojen, kuten robottihitsauspistoolin, pistoolin puhdistuslaitteen ja muiden laitteiden, lisäksi hyvä ohjelmointi on myös välttämätöntä, hyvässä ohjelmoinnissa on kiinnitettävä huomiota seuraaviin vaiheisiin.
1. Valitse oikea hitsausjärjestys. Hitsauksen muodonmuutosten vähentämiseksi hitsauspistoolin polun pituus määritetään hitsaussekvenssi.
2. Hitsauspistoolitilan siirtyminen vaatii lyhyen, tasaisen ja turvallisen liikeradan.
3. Optimoi hitsausparametrit. Parhaiden hitsausparametrien saamiseksi tehtiin työnäytteitä hitsauskokeilua ja prosessin arviointia varten.
4. Asennoittimen kohtuullinen asento, hitsauspistoolin asento, hitsauspistoolin asento suhteessa liitosasentoon. Kun työkappale on kiinnitetty kohdistuskoneeseen, jos hitsaus ei ole ihanteellinen asento ja kulma, kohdistuskonetta on säädettävä jatkuvasti ohjelmoinnin aikana, jotta hitsaussekvenssin mukainen hitsaussauma saavuttaa vaaka-asennon. , samalla jatkuvasti säätämään robotin akselin asentoa, kohtuullisesti määrittämään hitsauspistoolin suhteellinen liitoskohta, hitsauslangan kulma ja pituus. Kun työkappaleen asento on määritetty, voidaan ohjelmoijan silmin havaita hitsauspolttimen asento liitokseen nähden, mikä on vaikeaa. Tämä edellyttää ohjelmoijilta hyviä yhteenvetoja ja kokemusten keräämistä.
5. Aseta pistoolin puhdistusohjelma ajoissa. Kun olet kirjoittanut tietyn pituisen hitsausohjelman, se tulee asettaa aikapistoolin puhdistusohjelmaan. Se voi estää hitsausroiskeita tukkimasta hitsausliekin ja johtavan suuttimen, varmistaa hitsauspistoolin puhdistuksen ja parantaa liekin käyttöikää.
6. Ohjelmointi ei yleensä voi olla paikallaan yhdessä vaiheessa, robottihitsausprosessin jatkuva tarkistaminen ja muuttaminen, hitsausparametrien ja hitsauspistoolin asenteen säätäminen muodostavat hyvän ohjelman.
Tekniikan kehittyessä ihmiset asettavat yhä korkeammat vaatimukset hitsauksen laadulle. Automatisoidun tuotannon on vähennettävä työvoimaa, parannettava tuotteiden johdonmukaisuutta, parannettava tuotteiden laatua, soveltuva paremmin laajamittaiseen tuotantoon, alennettava tuotantokustannuksia ja parannettava tuotannon tehokkuutta. Tietysti hitsausrobottien edut menevät tätä pidemmälle. Hitsausautomaatioteknologian jatkuvan kehityksen myötä hitsausrobotti manuaalisen käytön sijaan tulee yhä selvemmäksi, mikä on myös tulevaisuuden kehitystrendi. Hitsausrobottien käyttö hitsaustyön suorittamiseen voi parantaa huomattavasti tuotteiden laatua ja yrityskuvaa, alentaa työvoimakustannuksia jossain määrin, yrityksille, hitsausrobottien valinta manuaalisen korvaamiseksi on epäilemättä oikea valinta!